双RTK测向什么时候用?怎么用?
转载 2022-04-27 11:07 CUAV雷迅创新科技 来源:CUAV雷迅创新科技
无人机在电站、码头、矿场等场景执行任务时,指南针时常会受到外界磁干扰或无人机自身的电磁干扰,此时,为保证无人机正常高效作业,可以通过双RTK测向定位计算出偏航信息,不受指南针情况影响,十分适合复杂多变的磁场环境场景。
硬件使用:两个C-RTK 9Ps天空端
固件要求:Copter 4.0.4及以上版本,Plane 4.0.6及更高版本Rover 4.1.0或更高版本
01硬件设置
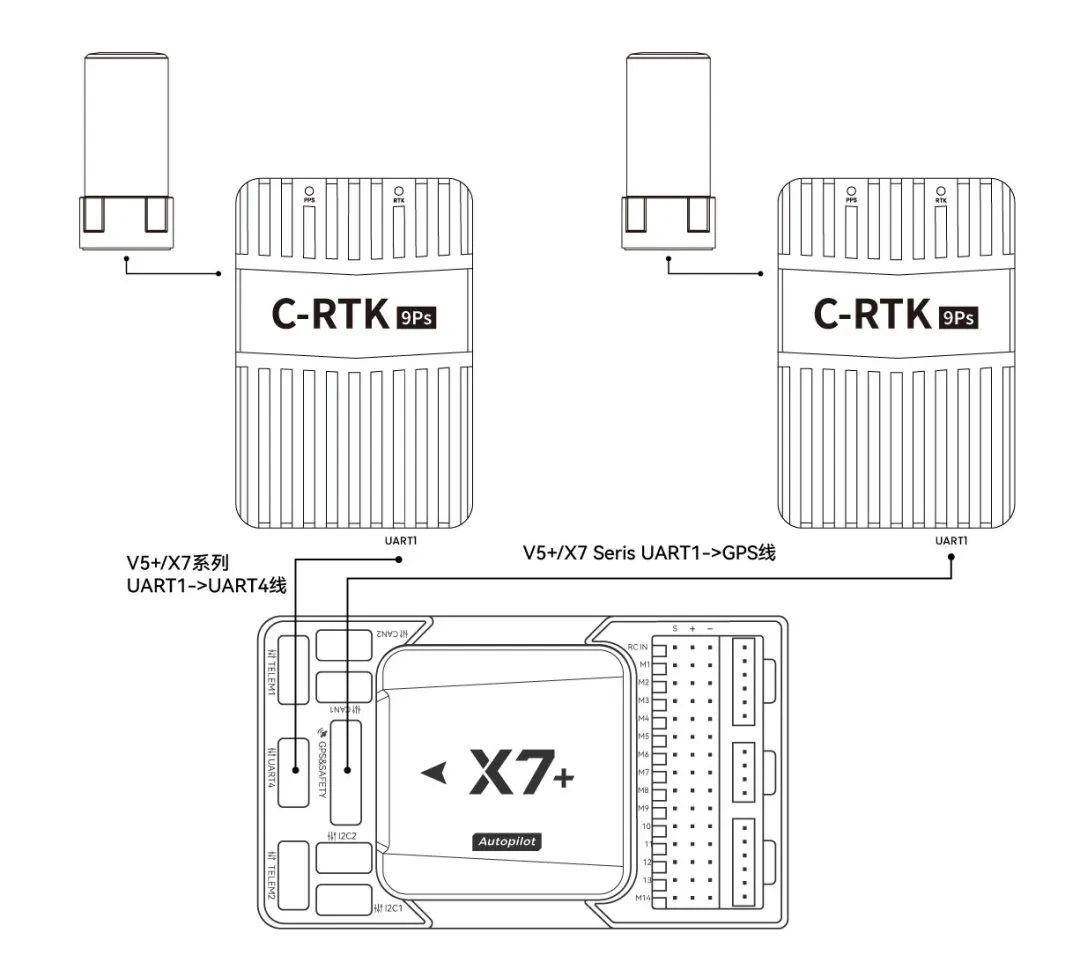
首先将两个RTK 9Ps分别连接至GPS口和UART4端口,两个模块之间安装距离并无要求,但两个天线之间的水平距离须大于30cm。
02地面站设置
-连接地面站,进入全部参数列表;
-设置SERIAL_PROTOCOL=5(UART4的串口协议为GPS);
-设置GPS_TYPE=17;
-设置GPS_TYPE2=18;
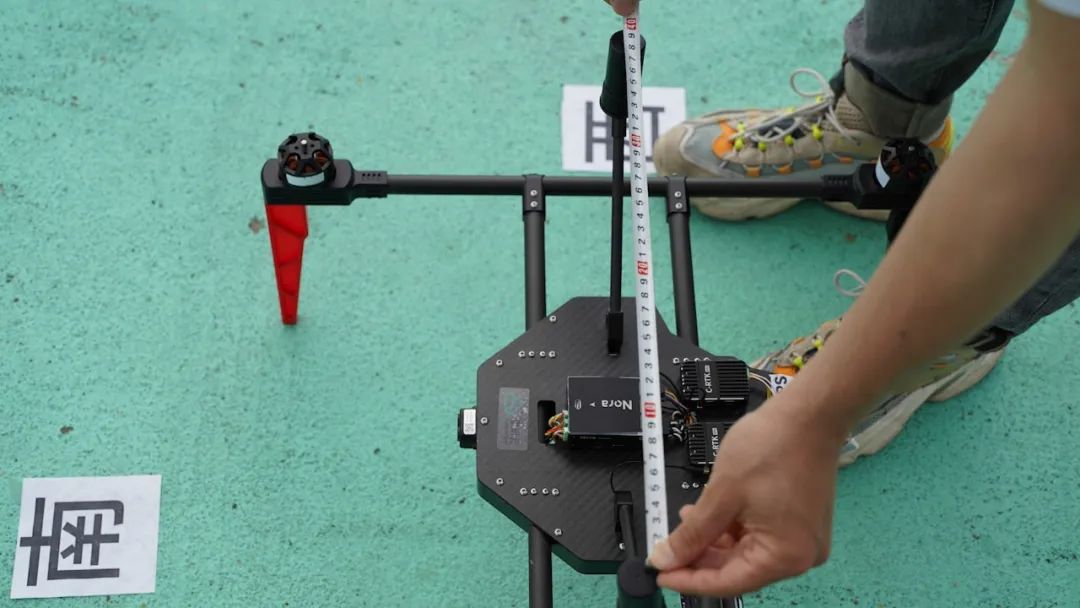
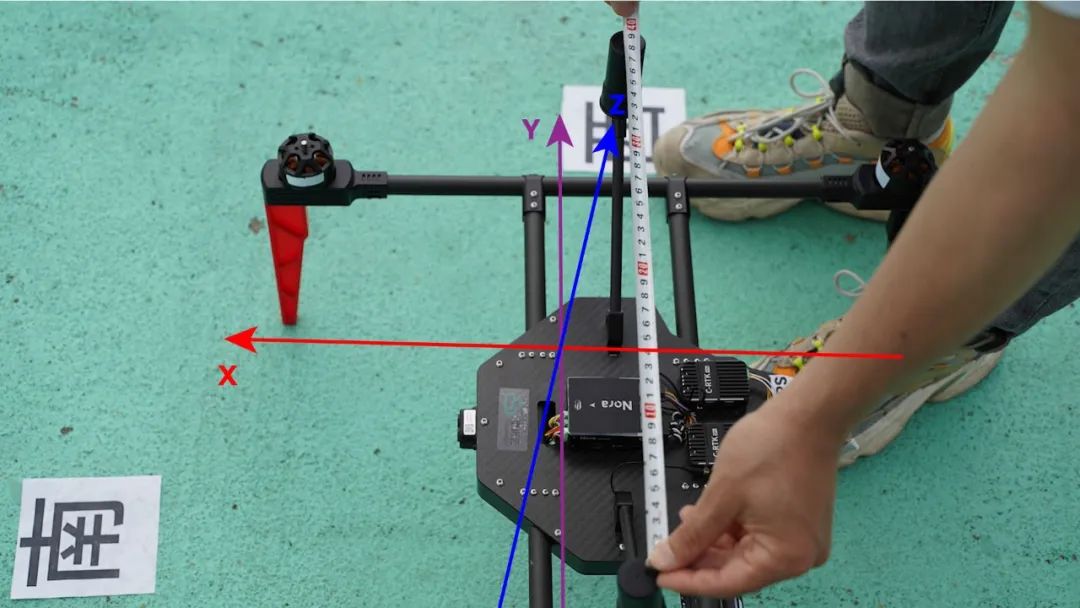
-根据下图设置X、Y、Z的偏移量,将天线安装于Y轴,保持相距39cm,因此设置Y轴偏移0.195m与-0.195m;
-设置GPS_AUTO_SWITCH=1;
-设置AHRS_EKF_TYPE=3;
-设置EK2_ENABLE=0(禁用EKF2);
-设置EK3_ENABLE=1(启用EKF3);
-设置EK3_MAG_CAL=3(0为固定翼,3为多旋翼,2为车或船)。如是4.0固件,则EK3_MAG_CAL设置为5(使用外部偏航传感器);如使用4.1或更高版本,还需设置EK3_SRC_YAW=2或3(2为仅使用双天线测向,3为双天线测向失效后自动切换使用罗盘数据)。
03测向检验
参数设置完毕,写入参数并重启飞控,再次连接飞机,进入消息窗口后可以看到EK3 IMU YAW Aligned的信息,如图所示,表明两个RTK已开始正常工作,即双RTK测向成功生效。

如地面站检查航向与实际相反,则需调换两个RTK的接线或者交换GPS_POS1与GPS_POS2的偏移数值。
此时定位精度仍为单点RTK定位,如需更精确的定位,需要在地面架设地面端以获得厘米级定位。
相关资讯
更多- 【圆满结业】2026年广西壮族自治区高素质农民培育无人机农业场景应用专题培育二班结业
- 山东龙翼航空参演潮州市2026消防宣传月启动仪式暨高层建筑地下空间灭火救援实战演练
- 技能进社区|章阁社区联合翼飞鸿天开展的无人机维修技能提升活动圆满完成
- 【南城基地】解锁低空科技!南城商务区北部学校 404 班走进异能无人机南城睿派基地
- 空御科技创始人吴浩做客上海大学“AI求真大讲堂”
- 喜报|实力加冕!海鸥飞行汽车载誉前行,智能消防无人机系统筑牢低空应急防线
- 容祺智能陈恳受邀出席第八届世界浙商大会,亮相“新质新生 向未来”新生代创新者矩阵
- 交流促发展,协同向未来!国防科大师生团队莅临鲲鹏智汇考察交流
- 进博时间|北方长鹰进博会展出硬实力
- 丰云智能入选广东首批数创企业,新丰县低空遥感网成亮点