穿越机失步原因及解决方法
转载 2022-07-04 10:23 飞盈佳乐 来源:飞盈佳乐
视频讲解
近期很多模友咨询失步、翻滚等问题;
那本期来聊聊失步是什么?为什么会失步?
要如何解决或降低失步出现的几率?
*注:本期大部分内容来自百度及各位模友、用户的分享
言归正传,进入本期主题。首先说说为什么会出现失步?
我们穿越机用的电机为无感直流无刷电机,依靠电调解算反向电动势,判断转子位置从而按正确的时序开关多相线圈。
而反向电动势的大小依靠转速的大小,在低转速时,反向电动势就小,当反向电动势夹杂着大量的噪音导致反向电动势的信噪比小于一个阈值时,电调就不能正确地判断出转子的位置。
转子位置预测不准,则多相线圈开关速度就会和转子实际旋转速度不同,导致失去同步,出现电机抽搐或停转等情况。
所以这就是为什么有时推大油门飞机会出现抽搐、侧翻、甚至出现“SW翻滚”等现象。
下面来聊聊都有哪些方法:
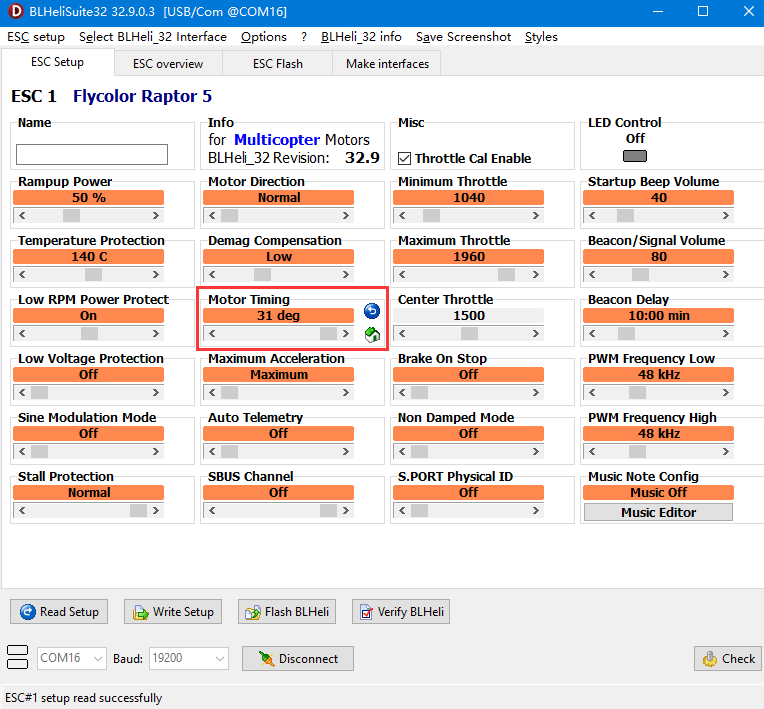
1、加大进角(Motor timing),最大值可调至31°。
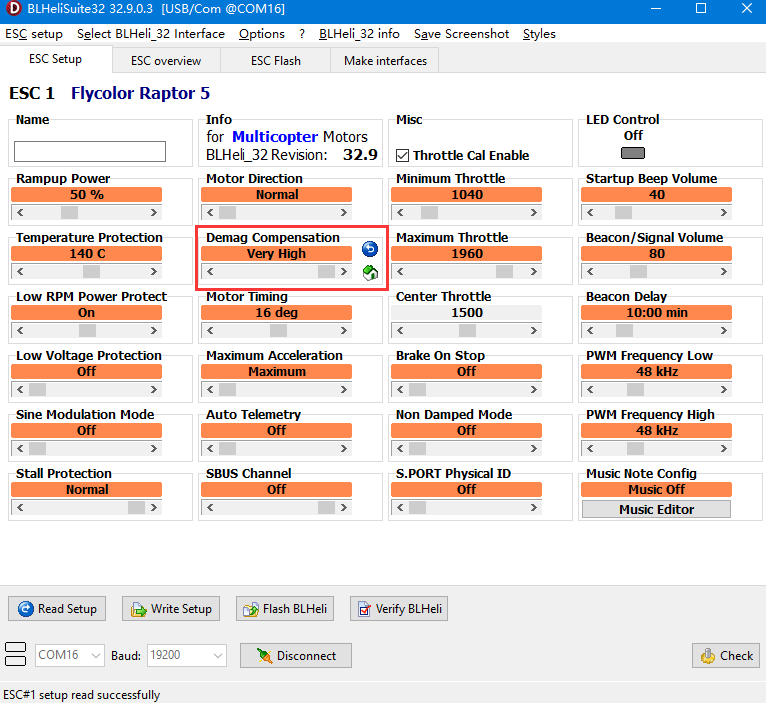
2、加大退磁补偿(Demag Compensation),可调至最大
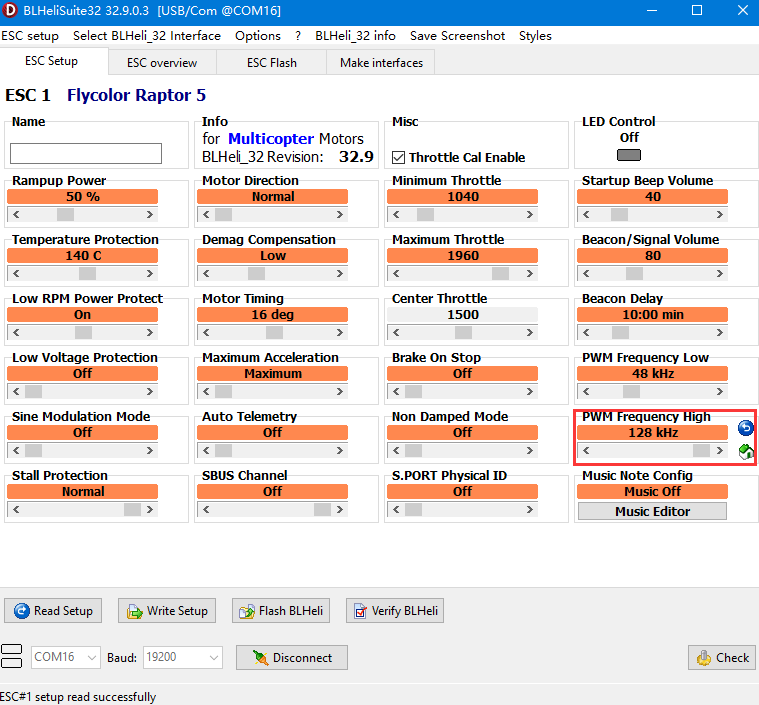
3、加大PWM频率(PWM Frequency),调到最大值

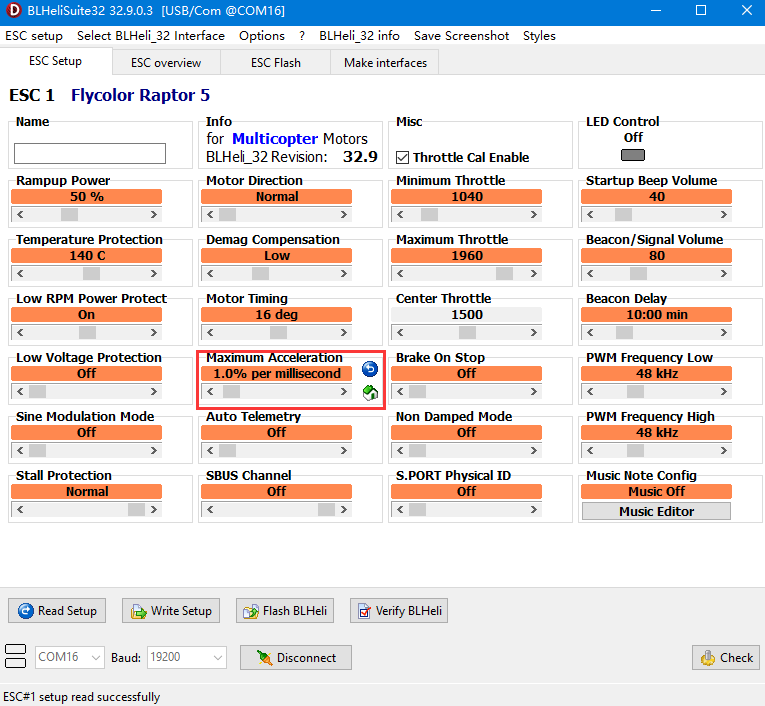
4、减小加速功率(Rampup Power),此选项一般不建议调整,会一定程度影响操作手感。
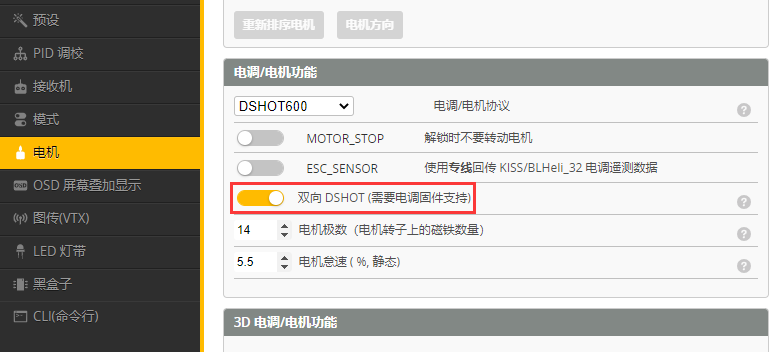
5、在BF中打开双向D SHOT选项。
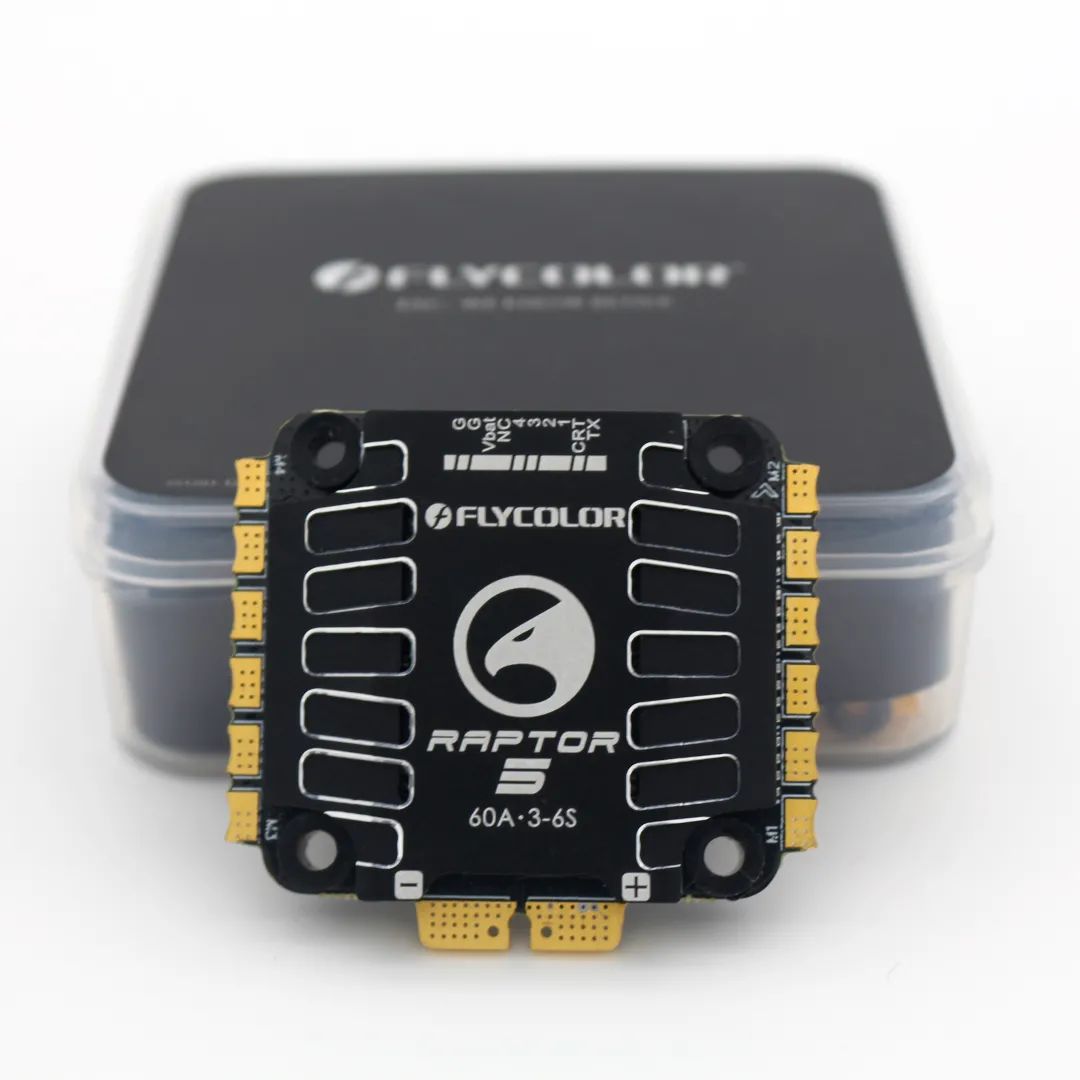
6、如按以上方法还无法解决,建议更换PWM频率支持96、128K的电调。
相关资讯
更多- 【圆满结业】2026年广西壮族自治区高素质农民培育无人机农业场景应用专题培育二班结业
- 山东龙翼航空参演潮州市2026消防宣传月启动仪式暨高层建筑地下空间灭火救援实战演练
- 技能进社区|章阁社区联合翼飞鸿天开展的无人机维修技能提升活动圆满完成
- 【南城基地】解锁低空科技!南城商务区北部学校 404 班走进异能无人机南城睿派基地
- 空御科技创始人吴浩做客上海大学“AI求真大讲堂”
- 喜报|实力加冕!海鸥飞行汽车载誉前行,智能消防无人机系统筑牢低空应急防线
- 容祺智能陈恳受邀出席第八届世界浙商大会,亮相“新质新生 向未来”新生代创新者矩阵
- 交流促发展,协同向未来!国防科大师生团队莅临鲲鹏智汇考察交流
- 进博时间|北方长鹰进博会展出硬实力
- 丰云智能入选广东首批数创企业,新丰县低空遥感网成亮点