红外融合不是简单叠加:无人机可见光与热成像如何协同工作 | 下篇
转载 2026-10-29 15:19 深圳市禾启智能科技有限公司上篇介绍了K40T红外超分融合的完整处理链,本篇继续讨论分屏的价值,并把两种显示方式带入现场操作、采购比较和测试方案。
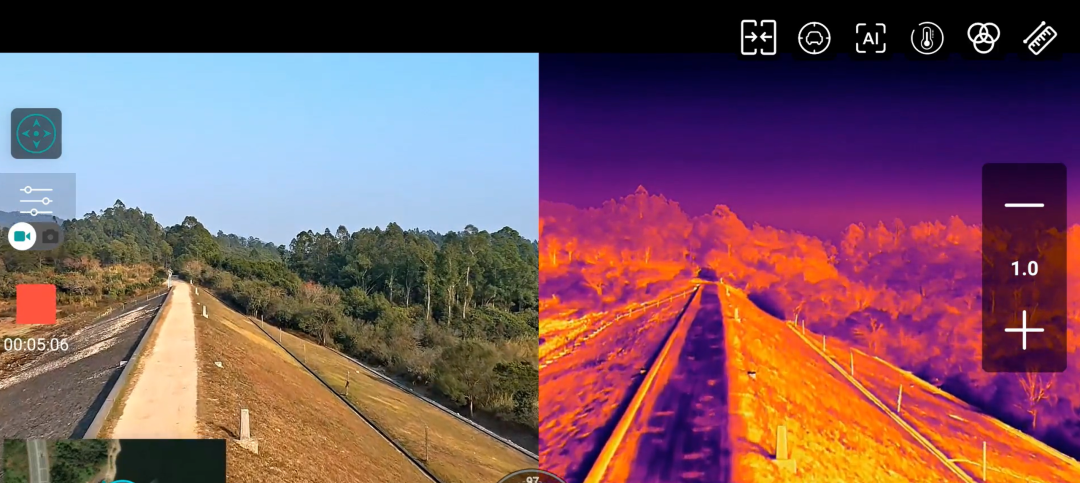
有了红外超分融合,为什么还需要分屏
融合会把两路信息组合到一幅处理图像中,提高观察效率,也会弱化信息来源的边界。分屏让可见光和热成像各自占据独立窗口,适合需要核对证据的环节。
确认画面细节来自哪个传感器
融合图里的一条边缘,可能来自真实温度边界、可见光表面纹理,也可能受到超分、配准和融合处理影响。切换到分屏后,操作员可以比较两幅完整源画面,确认关键特征在哪个通道中真实存在。
完整查看热成像色带和测温工具
独立热成像窗口可以保留色带、温标、点测温或区域测温显示,减少可见光纹理对热分布判断的干扰。旁边的可见光窗口继续提供细节、表面状态和设备位置,两路信息可以直接参照。
检查场景对应关系
并排查看两路画面,有助于发现视场不匹配、时序差和目标位置变化。分屏可以让操作员更清楚地看到两路源证据,为复核融合结果提供依据。
|红外超分融合与分屏怎样取舍
| 评估项目 | 红外超分融合 | 分屏 |
| 处理路径 | 640×512热成像采集 →1280×1024 AI/插值超分 → 配准 → 可见光—热成像像素级融合 | 可见光与热成像通道保持独立 |
| 快速辨认场景 | 在一幅画面中结合处理后的热成像画面与配准的可见光细节 | 需要在两个窗口之间建立对应 |
| 突出热异常 | 保留热成像信息,可见光细节辅助判断 | 独立热成像窗口可以集中观察 |
| 区分数据来源 | 较弱,两路通道信息已经逐像素组合 | 较强,每个通道保持独立 |
| 配准敏感度 | 较高,残余偏移会影响融合像素和边缘 | 没有像素级融合,操作员仍需自行对应两幅画面 |
| 检查热成像量程 | 受融合设置和界面控制影响 | 独立热成像窗口更便于检查 |
| 证据保存 | 处理后复合图之外还应保存原生源文件 | 仍需确认软件实际保存的文件和元数据 |
|一套更稳妥的现场流程
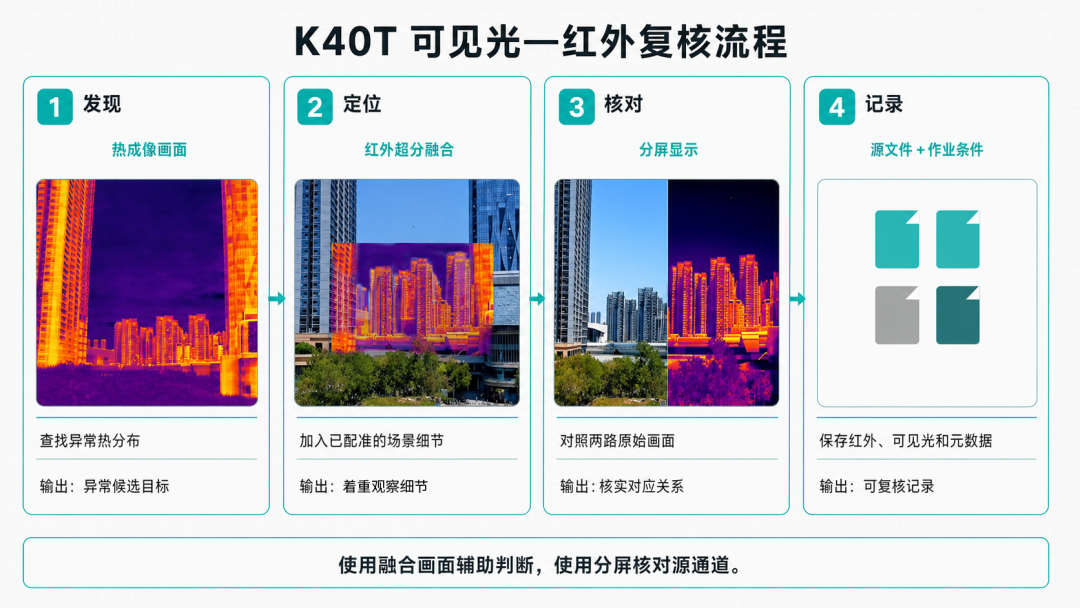
第一步,用热成像观察。在相同或可比部件之间寻找热差异,确认画面中是否出现值得进一步查看的异常模式。
第二步,用红外超分融合定位。借助加入画面的可见光信息,把热分布与部件结构、通道和周围环境联系起来。需要时逐步调节融合强度,在热异常可见度与结构细节之间取得合适平衡。
第三步,切换分屏确认。比较两路源画面,检查异常是否真实存在于热成像通道,确认关键边缘来自热数据、可见光数据还是处理过程,同时留意两路画面的视场和位置对应。
第四步,调整测量显示。按作业规程选择热成像色带、温度上下限和所需测量参数。融合画面可以辅助定位,正式测量结果仍应能够追溯到热成像通道及正确的源像素。
第五步,保存证据和现场条件。根据任务要求保存原生热成像、对应的可见光图像或视频、测量元数据,以及用于说明位置的融合或分屏画面。同时记录距离、观察角度、天气、时间、设备状态、色带和融合设置等信息。
实际任务可以调整各环节比重。安防巡查更重视快速定位,可能较多使用融合画面;专业热成像检测会优先查看独立热成像图,再用分屏核对证据。显示方式应跟随当前需要完成的判断。
如需了解广角、长焦和热成像在完整巡检中的分工,可参阅禾启智能的多传感器无人机巡检工作流程。
|不同任务更适合使用哪种画面
| 任务场景 | 适合使用的画面 | 作业价值 |
| 光伏电站或变电站扫描 | 先用纯热成像,再切换融合 | 发现热异常,并将其定位到组件排列、机柜或连接点。 |
| 屋面与建筑巡检 | 纯热成像和分屏 | 把热分布与屋面结构、排水路径和可见损伤进行对照。 |
| 工业巡查 | 使用融合进行实时定位 | 跟踪热异常线索时保持对周围环境的理解。 |
| 搜索或事件响应 | 纯热成像用于发现,融合用于定位 | 从背景中分离热目标,并将其对应到地形或建筑结构。 |
云台相机演示时应该测试什么
模式切换:操作员能否快速在热成像、可见光、融合和分屏之间切换?
图像对齐:在实际工作距离下,热异常区域能否与可见光结构保持可接受的配准效果?
运动表现:云台转动和飞行器振动时,融合画面是否依然稳定、易读?
延迟:实时画面的响应速度能否满足飞行和巡检流程?
图像保存:哪些源通道可以录像,能否同时保存?
热成像控制:操作员能否方便地调整色带、温度上下限和测量设置?
显示环境:在户外强光下使用实际遥控器或监视屏时,画面是否仍然清楚可用?
报告流程:录像文件和元数据能否满足客户的巡检或事件报告要求?
|常见问题
融合图一定比热成像图更好吗?
融合图把热异常线索与可见场景细节组合起来,通常更适合定位。需要让热差异占据更大显示面积,或需要在没有可见光混合的情况下检查热成像源数据时,纯热成像更合适。
超分辨率会把 640 × 512 探测器变成原生 1280 × 1024 探测器吗?
不会。超分辨率通过插值和算法增强生成尺寸更大的处理后图像,探测器原生分辨率仍为 640 × 512。在比较云台相机规格和理解测量能力时,这一区别非常重要。
为什么融合画面中的边缘可能轻微错位?
两个传感器使用位置和视场角不同的独立镜头。配准能够补偿一部分差异,但目标较近、场景深度变化或画面运动时,残余偏差会更加明显。
巡检报告可以使用融合截图吗?
融合截图能够清楚说明异常位置。用于技术分析时,还应保留热成像源记录、可见光参考图及相关元数据。具体报告要求最好在任务开始前确定。
相关资讯
更多- 红外融合不是简单叠加:无人机可见光与热成像如何协同工作 | 下篇
- 无人机起飞四大必查项|合规飞行,守住安全底线
- 一文拆解无人机风机巡检三种方案 | 停机锁机、停机不锁机、不停机
- 无人机黑飞≠小事:罚款、拘留、刑事追责,三层红线摆在眼前
- 信号重磅!“开局起步‘十五五’”发布会定调:航空装备正式纳入国家大安全大应急体系
- 雄安全域临时禁飞已生效:项目排期和飞手出勤要先核对
- 低空监管科普|别心存侥幸!黑飞是如何被精准锁定?无人机刚起飞就被查到的真相
- 无人机出口管制硬清单来了!三部门公告2026年第49号(11-18实施)深度解读
- 红外融合不是简单叠加:无人机可见光与热成像如何协同工作 | 上篇
- 如何从无人驾驶,构建一套更完整的飞行安全体系?